FD-V8L
实现同行业高水平的动作速度,缩短作业节拍时间;
机器人基本轴及回传半径设计纤细化,避免了与夹具、工件的干涉;
synchro-feed焊接配置所需要的电缆均藏于机身,避免了手臂后方的干涉;
可搬运重量提高30%达到8kg,可轻松搭载各种焊枪及传感动器,同时非常适合于搬运用途。
产品介绍
| 型号 | FD-V8L
|
| 轴数 | 6轴 |
| 负载 | 8kg |
| 重复定位精度 | ±0.08mm |
| 驱动容量 | 5000w |
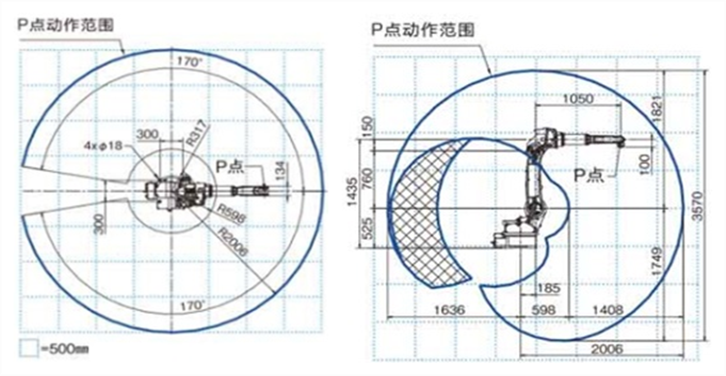
| 动作范围 | 基本轴J1 | ±170°(±50°) |
| 基本轴J2 | ﹣155°~﹢100° |
| 基本轴J3 | ﹣170°~﹢260° |
| 手臂轴J4 | ±180° |
| 手臂轴J5 | ﹣50°~﹢230° |
| 手臂轴J6 | ±360° |
| 最大速度 | 基本轴J1 | 3.40 rad/s {3.05} (195°/s {175°/s}) |
| 基本轴J2 | 3.49rad/s{200°/s} |
| 基本轴J3 | 3.49rad/s{200°/s} |
| 手臂轴J4 | 7.50rad/s{430°/s} |
| 手臂轴J5 | 7.50rad/s{430°/s} |
| 手臂轴J6 | 10.99rad/s{630°/s} |
| 荷载能力 | 允许扭矩 J4
| 17.6N·m
|
允许扭矩 J5
| 17.6N·m
|
允许扭矩 J6
| 7.8N·m
|
允许惯性矩 J4
| 0.43kg·m²
|
允许惯性矩 J5
| 0.43kg·m²
|
允许惯性矩 J6
| 0.09kg·m² |
| 机器人动作范围截面面积 | 7.48m²x340°
|
| 周围温度·湿度 |
|
| 本体重量 | 273kg |
上部手臂可载重量
| 20kg |
安装方式
| 地面、吊装、侧挂 |